RV Trailer 路线规划
1. Overview
RV Trailer(房车拖车)路线规划功能专门针对带拖挂房车(RV Trailer)车辆设计,通过结合车辆尺寸、重量、拖车信息以及道路限制数据,为用户提供更加安全、合理和符合车辆特性的导航路线。
与普通乘用车路线规划相比,RV Trailer 路线规划重点考虑以下因素:
- RV/Trailer 专属道路和转向限制
- 车辆尺寸与重量限制
- 特殊限速规则
- 小道路规避
- 急转弯和掉头规避
- 多途经点支持
- 用户自定义避让选项
- 拖车参数支持
2. 功能能力
1. 急转弯与掉头规避
系统基于默认路线规划策略(Fastest、Shortest)进行计算,并针对 RV/Trailer 车辆增加转向成本模型。
1.1 功能说明
- 对急转弯(Sharp Turn)和掉头(U-Turn)增加额外路径成本。
- 转弯角度越大,对应成本越高。
- 优先推荐转向更平缓的路线。
- 当急转弯或掉头不可避免时,系统仍可规划经过相关道路的路线。
1.2 规划效果
- 减少大型车辆在狭窄路段频繁转向。
- 提升拖车驾驶稳定性和安全性。
- 降低复杂路口通行风险。
2. RV/Trailer 专属 ETA 计算
系统采用针对大型车辆优化的 ETA(Estimated Time of Arrival)模型。
2.1 ETA 计算规则
- 优先使用道路上的 Truck Speed Limit 计算该路段通行时间。
2.2 优势
- 更符合房车和拖车实际行驶速度。
- 提供更加准确的到达时间预测。
- 避免采用乘用车模型导致 ETA 偏乐观。
3. 多途经点支持
系统支持用户在路线规划过程中添加多个途经点(Waypoints)。
3.1 功能说明
- 支持 Origin → Waypoints → Destination 路线规划。
- 支持多个途经点顺序导航。
- 无论是否包含途经点,均遵循 RV Trailer 路线规划规则。
3.2 应用场景
- 房车旅行规划。
- 多营地停靠。
- 长途驾驶补给规划。
4. RV/Trailer 禁行道路与禁行转向规避
系统支持识别地图数据中的 RV/Trailer 专属限制信息。
4.1 支持限制类型
- 禁行道路(Forbidden Road)
- 禁行转向(Forbidden Turn)
- 时间限制(Time Restriction)
4.2 规划规则
对于 RV/Trailer 不允许通行的道路或转向:
- 强制规避(Hard Avoid)
- 不规划经过受限道路
- 不规划经过当前时间不可通行的路段
4.3 特殊情况
当目的地或途经点位于受限区域内部,且不存在合法进入路径时:
- 路径规划失败
- 返回对应错误码
5. RV/Trailer 专属限速道路规避
部分国家和地区对 RV/Trailer 车辆设有专属限速规则。
5.1 功能说明
路线计算时:
- 使用 RV/Trailer 专属限速数据计算道路成本。
- 低限速道路具有更高通行成本。
- 优先推荐通行效率更高的路线。
5.2 优势
- 减少经过 RV/Trailer 特殊低速道路。
- 提高整体行驶效率。
6. 车辆参数支持
OEM 系统应向导航引擎传递车辆属性信息。
6.1 支持参数
| 参数 | 说明 |
|---|---|
| Height | 车辆高度 |
| Width | 车辆宽度 |
| Length | 车辆长度 |
| Weight | 车辆重量 |
| Vehicle Type | 车辆类型 |
6.2 车辆类型
在路网数据中:
- RV
- Trailer
- Truck
均映射为:
1 | |
用于匹配道路限制规则。
7. 车辆物理参数道路规避
系统根据车辆实际尺寸和重量规避不满足通行条件的道路。
7.1 支持限制类型
- 高度限制
- 宽度限制
- 长度限制
- 重量限制
7.2 规划规则
正常情况下:
- 避免所有超限道路。
当无法找到满足限制条件的路线时:
- 系统尝试放宽尺寸和重量限制重新计算路线。
- 返回可行路线。
- 同时提供超限警告信息。
7.3 Warning 信息
包括:
- 限制类型
- 实际车辆参数
- 限制值
- 超限情况
8. 小道路规避
系统针对 RV Trailer 车辆降低小道路优先级。
8.1 功能说明
优先选择:
- 主干道路
- 高等级道路
- 更适合大型车辆通行的道路
减少经过:
- 狭窄道路
- 居民区道路
- 低等级道路
9. 用户可配置避让选项
用户可根据需求启用或关闭避让策略。
9.1 支持选项
| Avoid Option | 说明 |
|---|---|
| Tolls | 收费道路 |
| Ferries | 轮渡 |
| Unpaved Roads | 非铺装道路 |
| Tunnels | 隧道 |
| Country Borders | 国境线 |
| Highways | 高速公路 |
| HOV Lanes | HOV 车道 |
| Sharp Turns | 急转弯 |
9.2 配置方式
通过 Routing Options 设置对应选项的开启或关闭状态。
10. Truck Access = No 道路处理
部分道路在地图数据中标记:
1 | |
表示卡车原则上不可通行。
10.1 RV Trailer 处理策略
采用软规避(Soft Avoid)策略:
- 优先避免此类道路。
- 当无更优路线时允许通过。
10.2 Warning 返回
路径结果中返回:
1 | |
用于提醒用户路线包含车辆限制道路。
11. 起点或终点位于限制道路上的处理
当用户指定 Origin 或 Destination 对应的 Edge ID 时,系统将检查该道路限制信息。
11.1 导航失败场景
若起点位于以下限制道路:
- 禁行道路
- 禁行转向道路
- 当前时间不可通行道路
则路线规划失败。
11.2 返回错误码
当限制适用于所有车辆时:
1 | |
11.3 Truck Access = No 场景
若起点位于:
1 | |
道路:
- 路径规划仍然成功。
- 返回车辆限制警告信息:
1 | |
12. 拖车参数支持
除车辆参数外,前端还应向求路引擎传递拖车参数信息。
12.1 拖车参数参数
| 参数 | 说明 |
|---|---|
| Trailer Width | 拖车宽度 |
| Trailer Height | 拖车高度 |
| Trailer Length | 拖车长度 |
| Trailer Weight | 拖车重量 |
12.2 应用场景
拖车参数将参与:
- 尺寸限制匹配
- 重量限制匹配
- 路线可通行性判断
- 风险道路规避
路线规划时,将同时考虑车辆本身的参数、拖车本身的参数以及车辆+拖车后的参数
12.3 规划效果
确保路线同时满足:
- 车辆
- 拖车
的通行要求,从而提升整体导航安全性与准确性。
总结
RV Trailer 路线规划通过综合考虑车辆尺寸、重量、拖车属性、道路限制以及驾驶特性,为房车和拖挂车辆提供更加安全、合规和高效的导航体验。系统能够有效规避禁行道路、尺寸受限道路、急转弯、小道路及其他不适合大型车辆通行的路段,并提供更加准确的 ETA 预测和风险提示。
功能效果示例
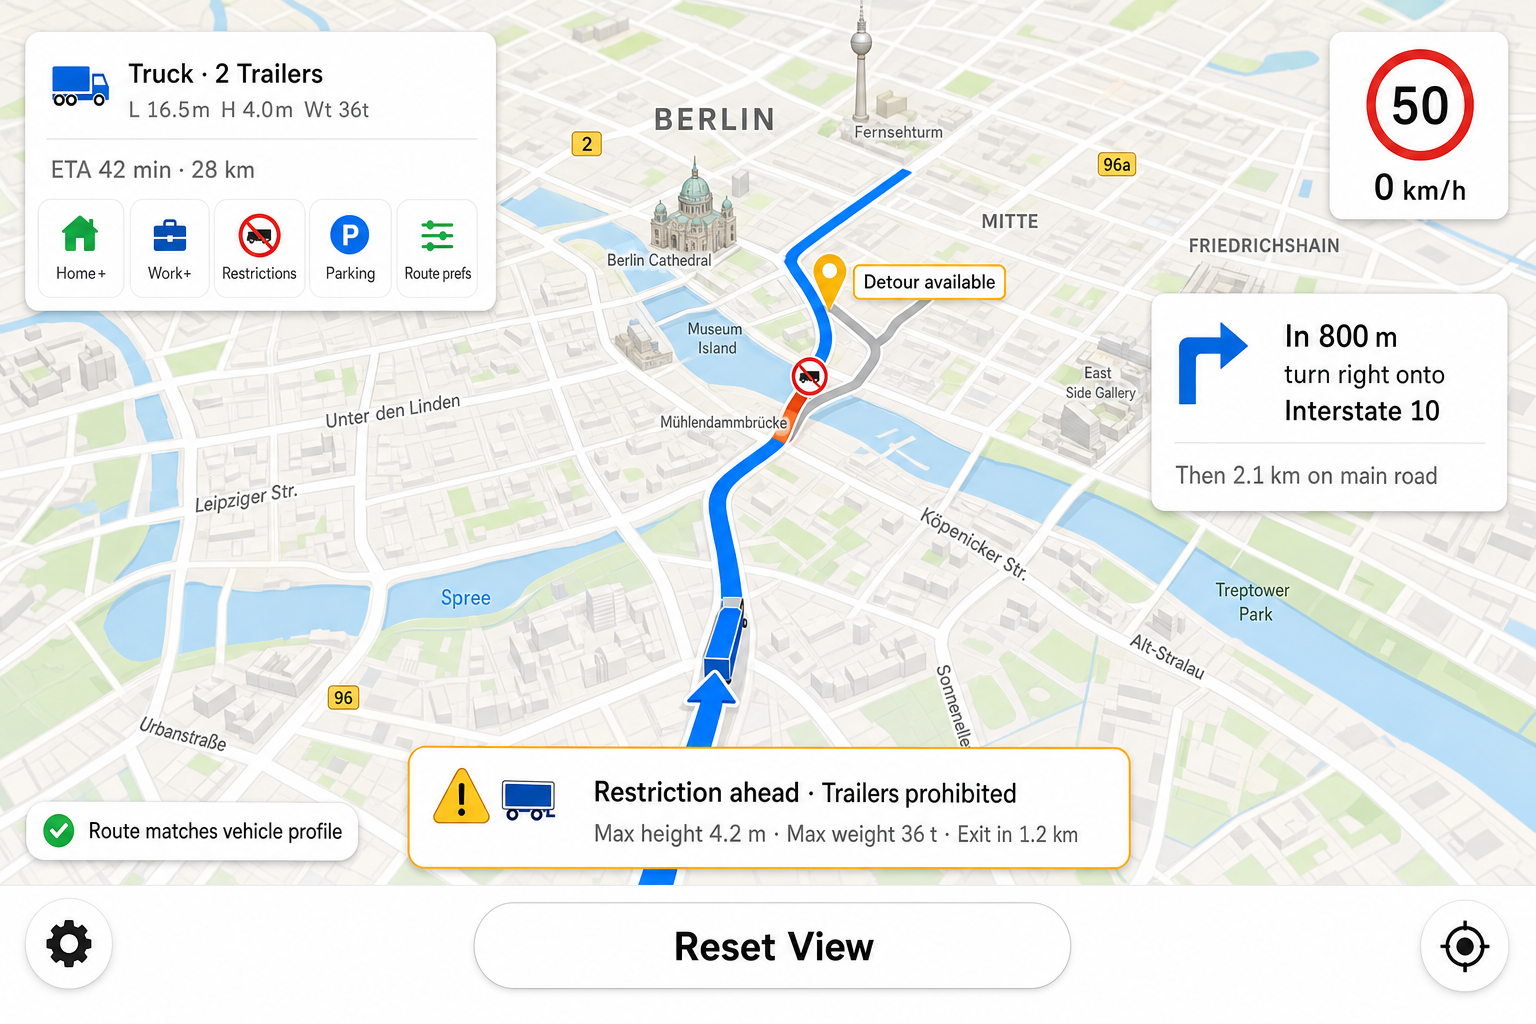
对应技术模块
- 车辆参数设置: 车辆类型配置为 VehicleCategory.RV
- 算路请求 - 房车拖车路线规划