HDMapSDK
HDMapSDK 是独立的高精地图运行时数据服务。它以 Lane Group 为基础单位读取车道级地图数据,向车载应用提供 Lane、车道边界线、道路属性、参考线、ADAS Values、三维几何和拓扑关系。
核心高精地图能力可以独立使用。沿路线、前路和交通能力需要导航系统提供车辆上下文、路线上下文与交通数据,HDMapSDK 再将这些信息关联到 Lane Group。
适用版本:HDMapSDK 2.1.0。
产品定位与边界
| 能力领域 | HDMapSDK 提供 | 边界与外部责任 |
|---|---|---|
| 车道级地图 | Lane Group、Lane、车道边界线、拓扑关系、道路属性与 ADAS Values | HDMapSDK 不负责定位、传感器融合、驾驶策略、车辆控制或渲染 |
| 导航协作 | 路线关联高精数据、前路高精上下文与 Lane Group 交通 | 导航系统提供车辆上下文、路线上下文与交通数据 |
| 地图数据读取 | 当前地图版本、本地与在线地图数据及查询状态 | 项目提供地图数据服务、本地存储、覆盖清单和降级策略;应用综合判断能力可用性 |
HDMapSDK 不执行车道级定位、路线规划、车辆控制或最终画面渲染。
车道路网建模
HDMapSDK 将车道路网表达为相互对应的 Lane Group 拓扑和逐车道连通关系:
- 表达车道:Lane 中心线和左右车道边界线描述车道的走向与范围,相邻 Lane 可以共享同一条物理分隔线。
- 组成 Lane Group:固定行驶方向上,共享起始 Connector 和结束 Connector 的一组 Lane 组成一个 Lane Group;反向行驶使用另一个 Lane Group。
- 连接 Lane Group:每个 Lane Group 记录相邻的前驱和后继;一个 Lane Group 可以连接多个前驱或后继,从而表达路口、分流、合流和道路延续。
- 连接 Lane:Lane 在所属 Lane Group 中从 1 开始编号。每一组相邻 Lane Group 关系同时记录当前车道号到相邻车道号的对应;一条 Lane 可以连接多条 Lane,多条 Lane 也可以汇入同一条 Lane。
- 附加道路信息:每个 Lane Group 同时组织道路属性、参考线、ADAS Values 与三维几何;路线、前路和交通结果再引用对应的 Lane Group。
路口拓扑与逐车道连通
路口中的入口 Lane Group 可以连接多个后继 Lane Group。每个后继关系分别保存对应的逐车道连接;这些连接沿各后继 Lane Group 的道路几何自然延续,不表示 Lane 在路口内互相交叉。
图中的车道号从 1 开始。曲线表示 Lane 的道路几何,箭头表示数据返回的逐车道连通关系;应用不根据线形自行生成连接。建模字段和完整拓扑语义见核心能力与数据模型。
车道级地图效果
Lane、车道边界线、标线、高程和车道级拓扑关系可以支持车道分隔、分流、合流、匝道及道路高程等可视效果。
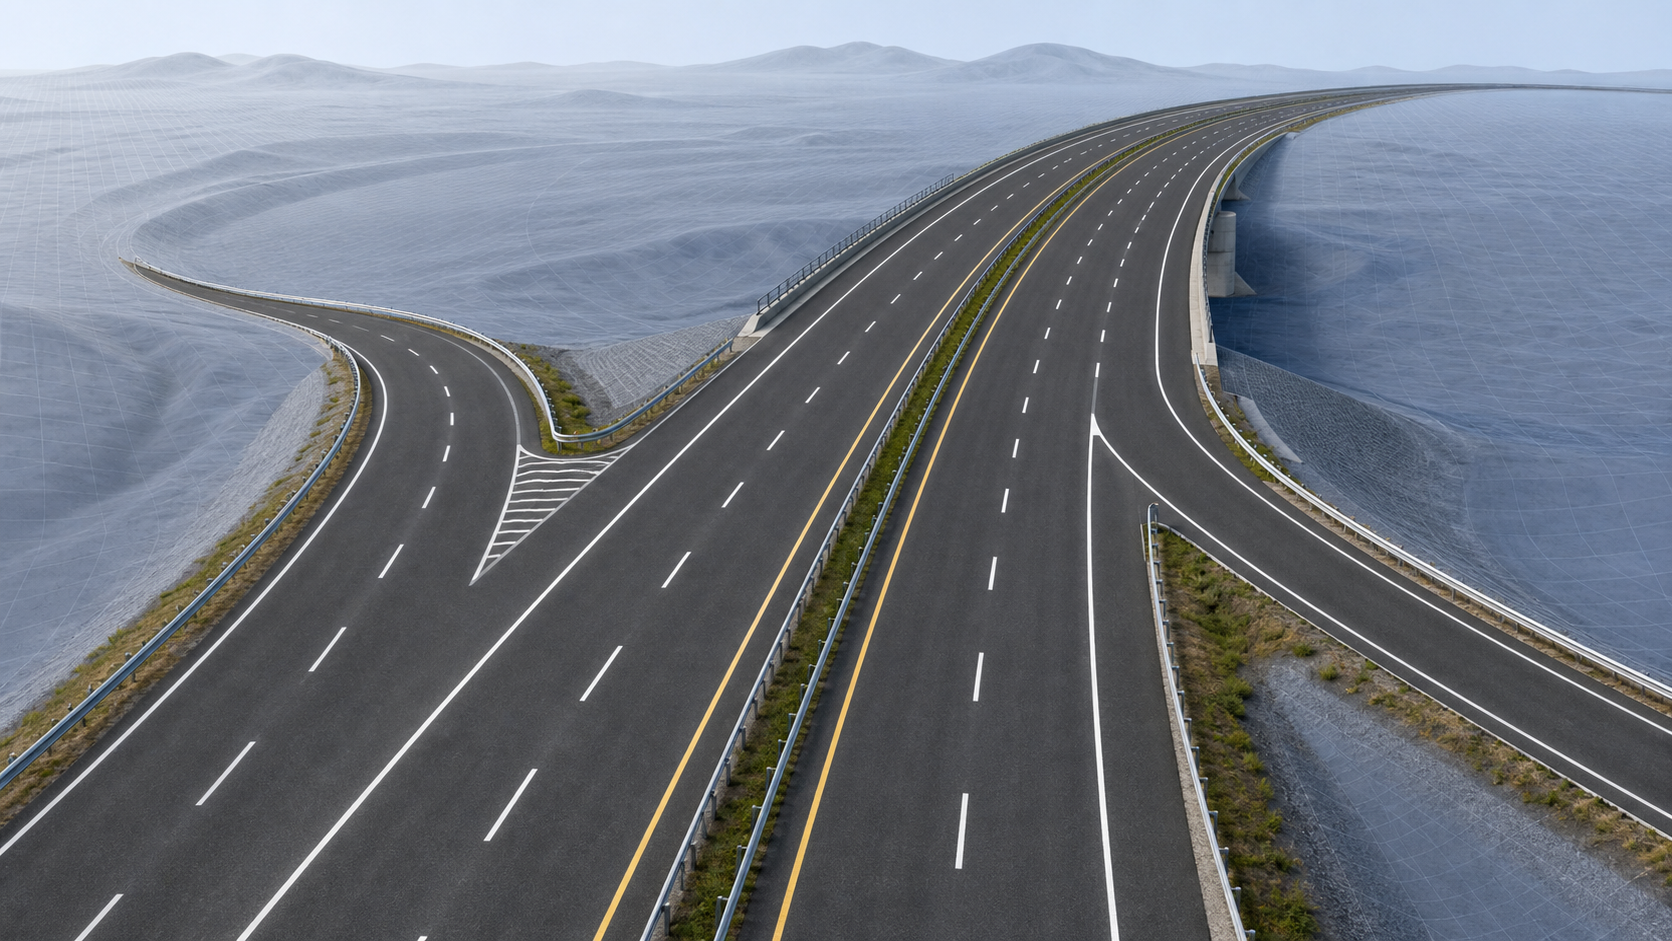
应用基于 HDMapSDK 数据构建的概念效果,不是 SDK 内置渲染器截图。
相关字段见车道级地图数据。
能力概览
| HDMapSDK 能力 | 输出 | 导航支持 |
|---|---|---|
| 局部地图搜索 | 目标区域内的 Lane Group ID | 不需要 |
| 车道模型 | Lane、车道边界线、道路属性、参考线与三维几何 | 不需要 |
| 车道拓扑 | Lane Group 之间及 Lane 之间的连接和延续关系 | 不需要 |
| ADAS Values | 曲率、坡度、航向与位置偏移 | 不需要 |
| 地图数据读取 | 当前地图版本、局部地图数据与查询状态 | 不需要 |
| 路线关联高精数据 | 当前路线关联到的 Lane Group 及其覆盖范围 | 需要车辆上下文与路线上下文 |
| 前路高精上下文 | 沿当前路线组织的前方道路与车道信息 | 需要路线关联高精数据 |
| Lane Group 交通 | 关联到 Lane Group 的交通信息 | 需要交通数据 |
参与方、导航系统输入、能力依赖、网络交互与生命周期见产品架构与生命周期。静态对象与查询见核心能力与数据模型,路线、前路和交通字段见导航关联数据。